ロボット工学は裾野の広い分野ですが、中でも広い意味でのロボットシステムの設計問題、ロボットのシステムデザインとインテグレーションの方法論に興味を持っています。「この世を住みよくするには、如何なるロボットシステムを如何に設計すべきか?」という問題意識のもと、機構の解析と総合、機械設計、制御系設計などの個別の問題はもちろんのこと、そもそもどういったロボットを設計すべきか、社会にどう(実装ではなく)統合するのか、を考えながらロボットを作っています。
菅原研究室で現在行っている研究を紹介します.
ポリシー:システムインテグレーションの問題は,機構設計まで立ち返って考えること
研究の進め方
機能的要求の洗い出し
コンセプト設計
プロトタイピング:「少なくとも解が一つある」
モデル化・定式化:制御ができる+最適化ができる
最適化
制御系設計
実験評価
デモは一期一会
具現化したイメージを見せる
1. パラレルワイヤ機構(2015-)
パラレルワイヤ機構(Cable Driven Parallel Robots,CDPR,またはCable Driven Parallel Mechanisms,CDPM)は,エンドエフェクタを複数のケーブルで引っ張り合うことで駆動や位置決めを行うパラレルメカニズムの一種で,(ざっくり言うと)他のロボット機構にはない下記のような長所があります.
- 高いスケーラビリティ
- 基本的にはウインチとケーブルのみから構成されており,ケーブルを長くして作業領域を大きくしても設計が大きく変わりません.
- 広い作業領域
- ケーブルを長くするだけで数十mオーダーの作業領域を実現できます.
- 高速・高加速度
- 可動部がケーブルのみで軽量であるため,高速・高加速度で運転することが可能です.
- 高可搬重量
- クレーンに似た構造を持ち,高い可搬重量の実現が技術的に可能です.
当研究室ではこの機構に関する様々な研究を行っています.
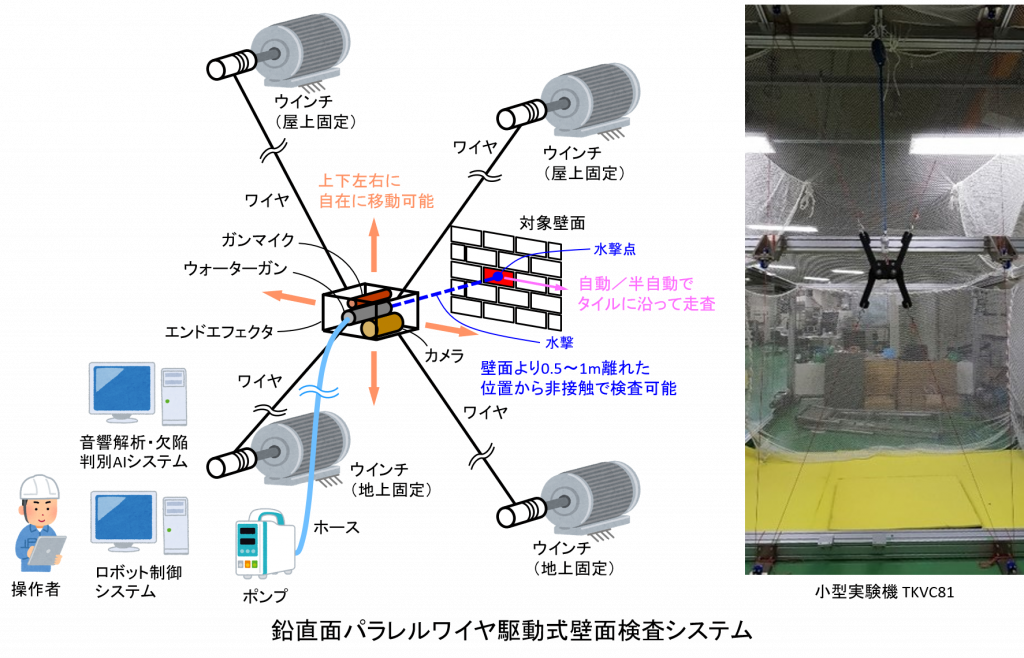
1.1 鉛直面パラレルワイヤ式壁面検査ロボット(2020-)
鹿島建設株式会社・熊本大学と共同で,プロジェクト「パラレルワイヤ機構を利用した建物外壁タイル自動診断システムの開発」を進めています.
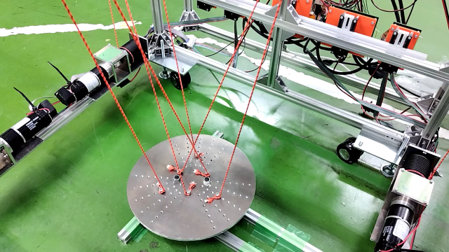
1.2 パラレルワイヤ懸垂式6自由度重量物ハンドリングロボット(2024-)
株式会社IHIと共同で,6自由度パラレルワイヤ懸垂式ロボットによる重量物搬送・位置決めの研究を行っています.
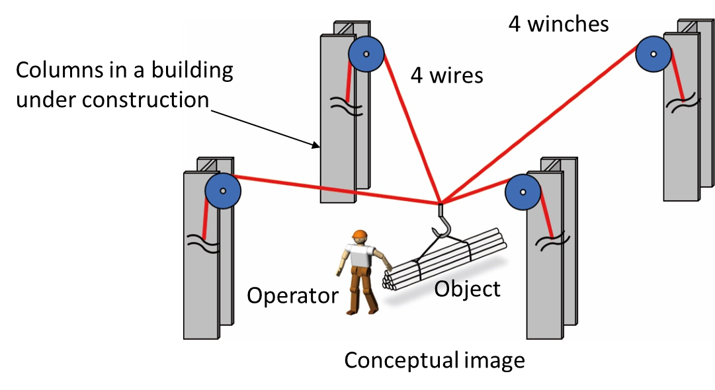
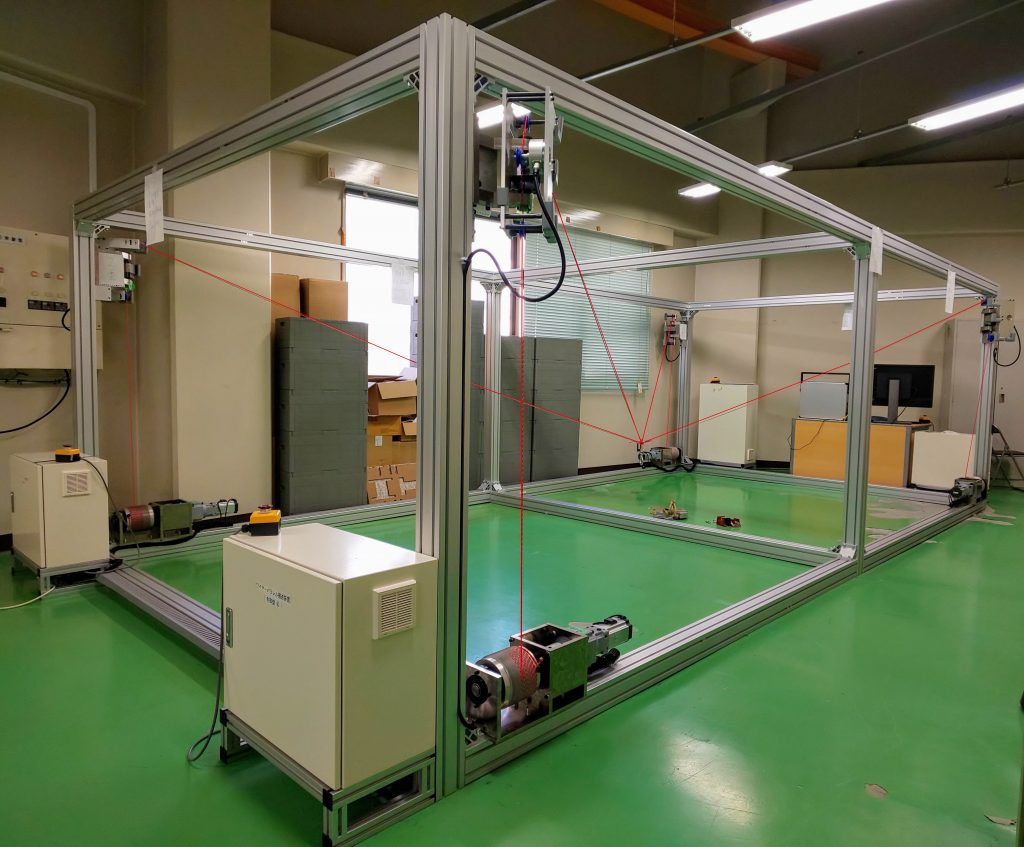
1.3 パラレルワイヤ懸垂式3自由度重量物搬送ロボット(2017-2019)
鹿島建設株式会社と共同で,3自由度パラレルワイヤ懸垂ロボットによる重量物搬送の研究を行っていました.
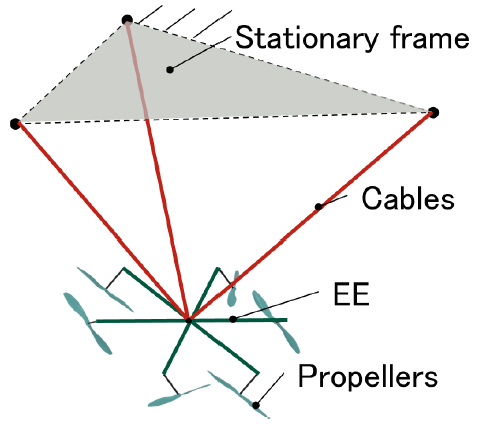
1.4 スラスタ併用パラレルワイヤ懸垂ロボット(2022-)
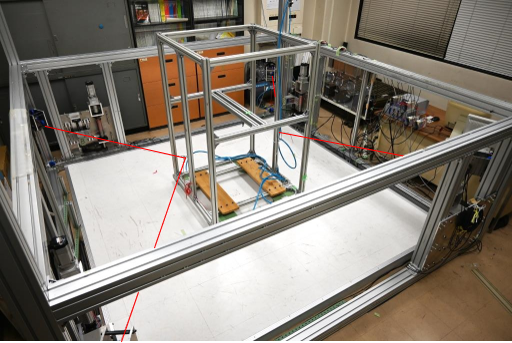
1.5 水平面パラレルワイヤ式地震動シミュレータ(2017-2019)Holizontal Planar Cable-Driven Earthquake Simulator
2. 網状索道自走ロボット(2017-)
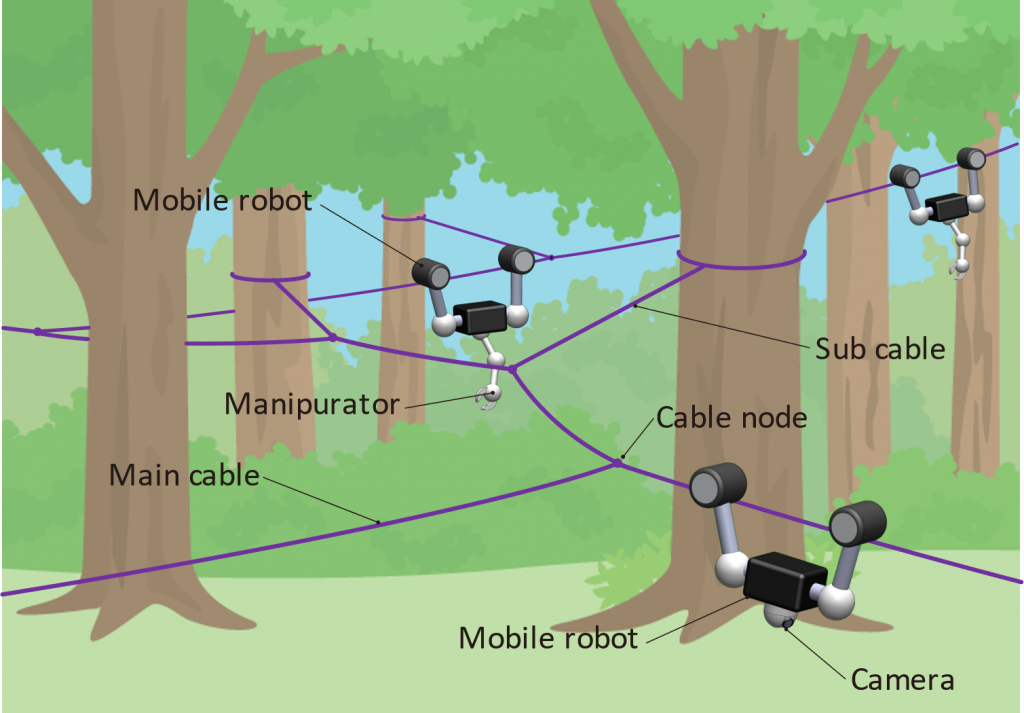
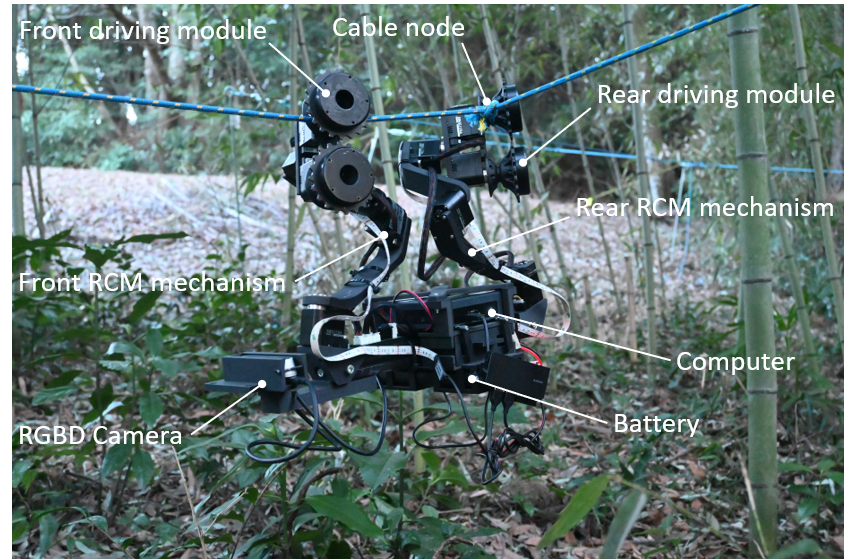
空間に構造的に架設した網状の索道(ケーブル)を自走する空間移動ロボットの研究を行っています.自走式のロープウェーのようなロボットですが,ケーブルの結び目を乗り越えることができます.あらかじめ網状索道を構築しておけば,容易に空間移動(3次元的な移動)が実現できるので,非常に大きな可能性を秘めている(はずの)ロボットです.
3. 自己倍力効果を用いた鉛直移動ロボット(2017-)
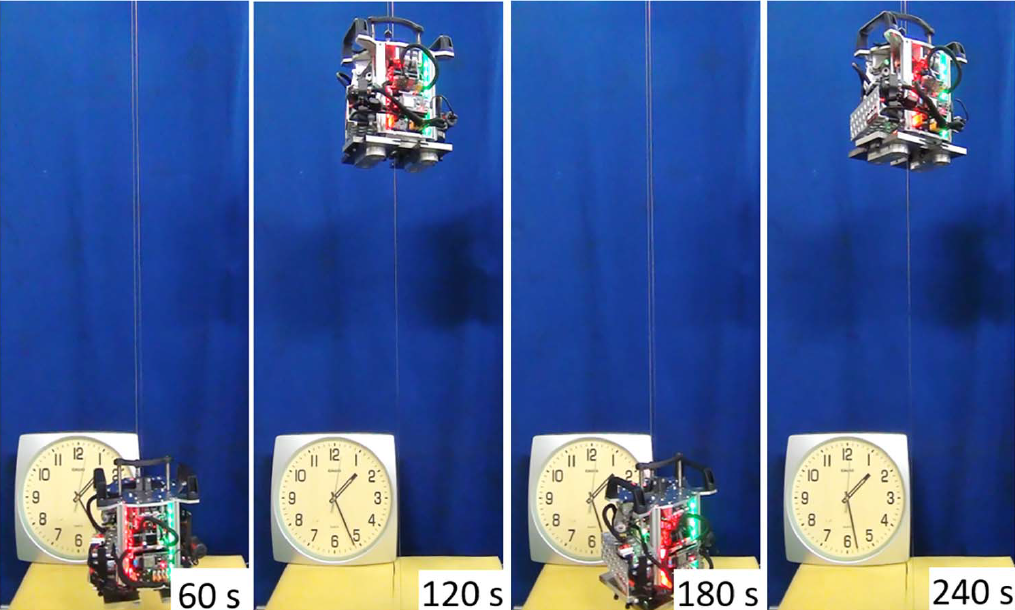
自己倍力効果を用いて鉛直なレールやピアノ線を把持して昇降する移動ロボットです.
3.1 鉛直ワイヤ昇降機構(2022-)
3.2 鉛直移動機構(2017-2022)
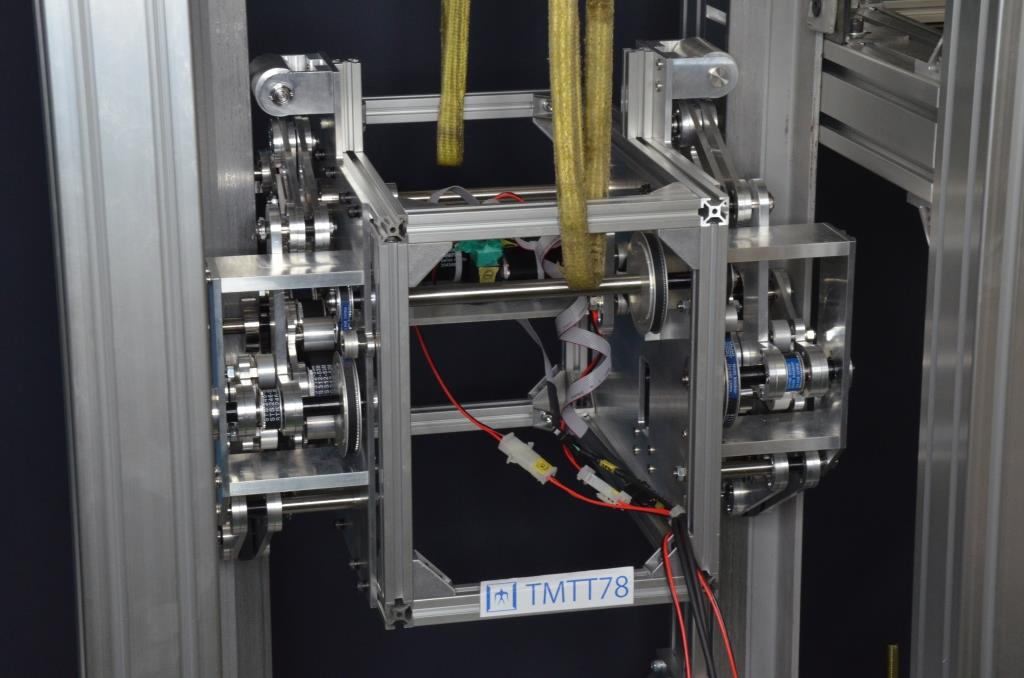
自己倍力効果を用いて,鉛直レールを昇降する移動機構です.
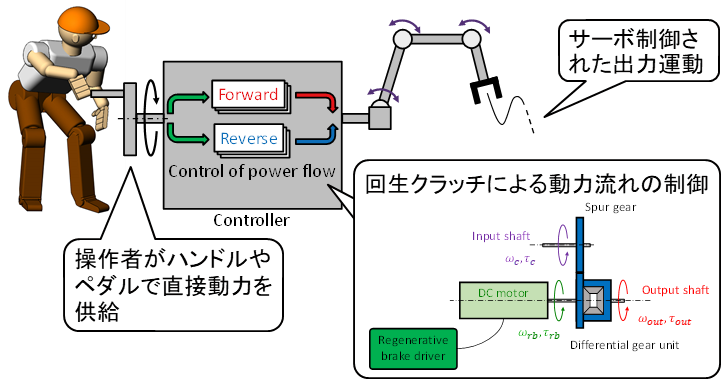
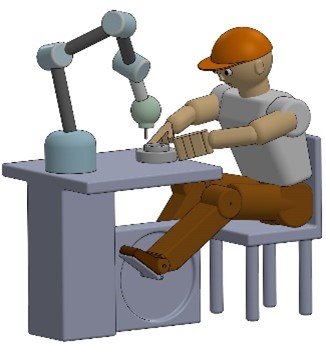
4. 人力ロボティクス(2012-)
“Powered by human, controlled by computer” - 安全・快適・持続可能な人間の運動と,物理的作業の自動化・ロボット化を両立する人間機械システムの研究
5. 高齢者用パーソナルモビリティのためのペダリング運動負荷システム(2017-)
6. 過去のテーマ
以下は過去に菅原が関わった研究,武田・菅原研究室菅原グループでの研究です.
一部は休止中なだけでそのうち再開するかもしれません.
6.1 SMAアクチュエータ
6.2 弾性ジョイント
6.3 空力浮上式鉄道「エアロトレイン」の浮上走行制御の研究(@東北大学)